

RAYA 2026 – Verkörperte KI in der akademischen und industriellen Forschung
- Beitrags-Autor:Jan Hübner
- Beitrag veröffentlicht:Oktober 13, 2026
- Beitrags-Kategorie:Artikel / Future Robotics / RAYA / Rückblick / Veranstaltungen
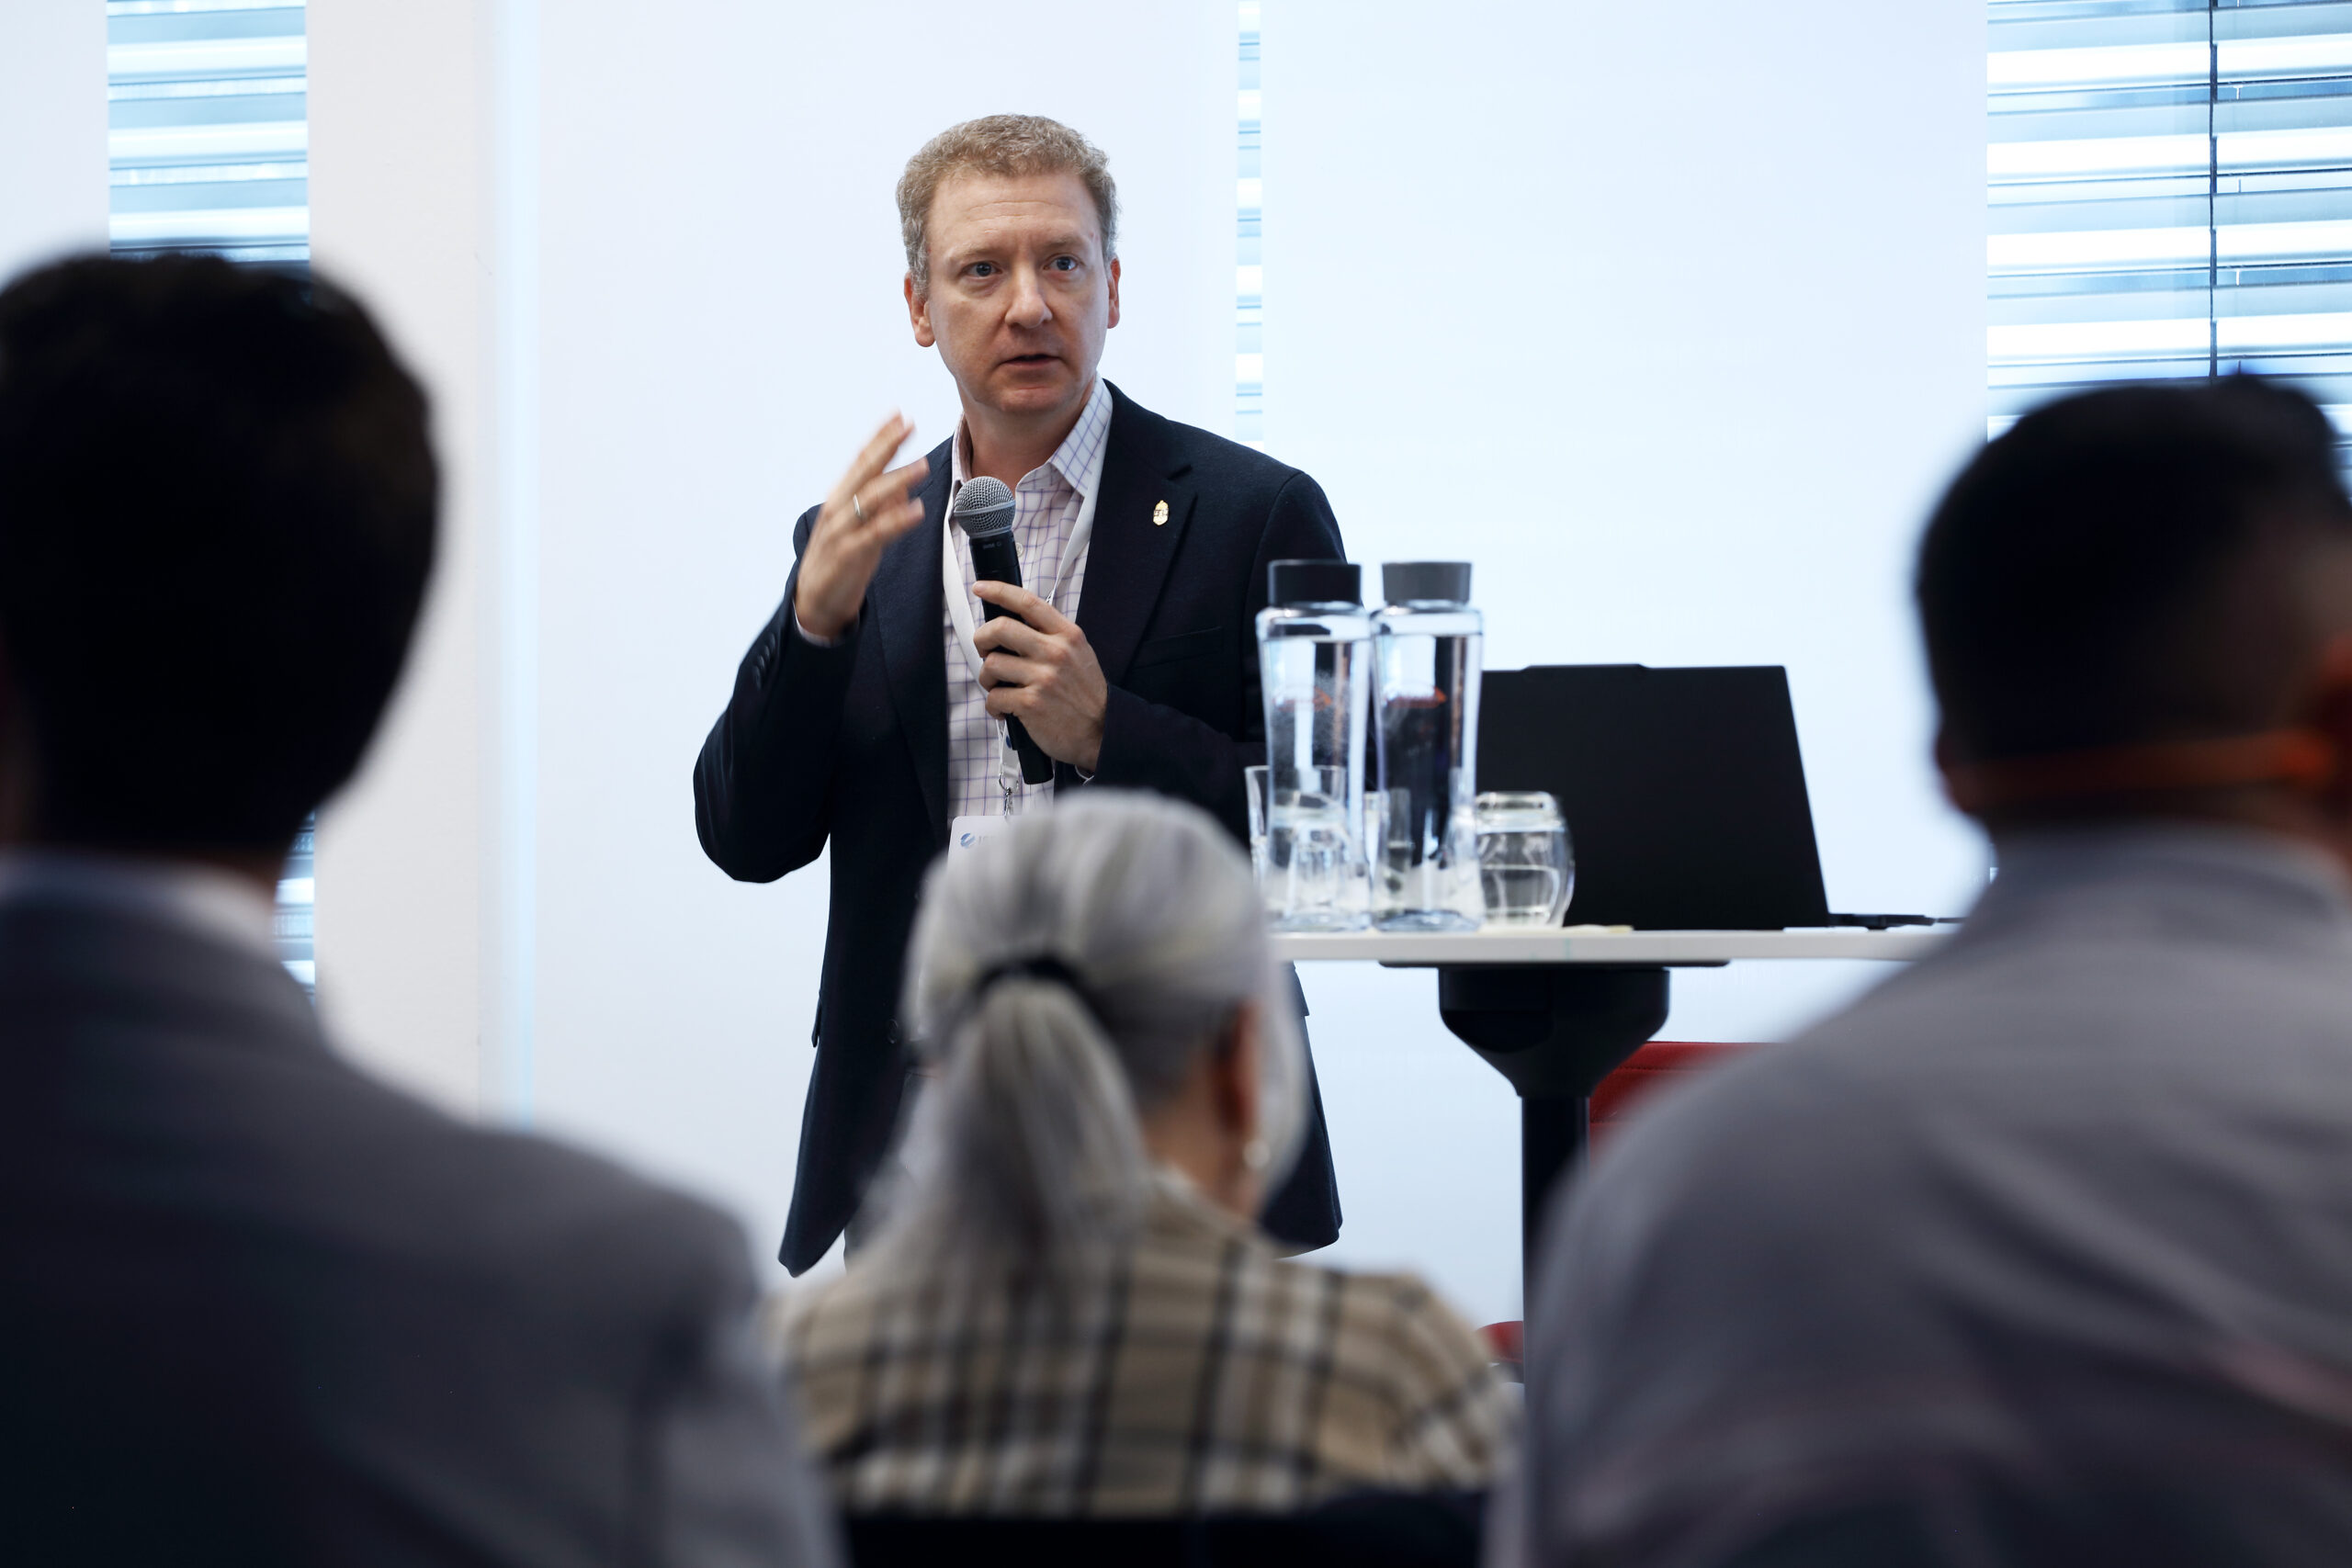
Wie weit sind Roboter und KI bereits fortgeschritten, und welche Herausforderungen bestehen derzeit bei der Zusammenführung beider Bereiche? Wo liegen die Erwartungen der Industrie an KI-gesteuerte Robotik, und welche Rolle spielt die Wissenschaft in diesem Zusammenhang? Prof. Dr. Péter Galambos von der Obuda-Universität ging am ersten Tag der ISPE-Veranstaltung „Robotics & AI and RAYA“ bei Takeda auf diese Fragen ein und gab einen tieferen Einblick darin, wie weit wir bereits gekommen sind und in welche Richtung wir uns bewegen.
Mehr als ein Jahrhundert ist vergangen, seit Karel Čapek in seinem Theaterstück „R.U.R.“ den Begriff „Roboter“ einführte, und mehrere Jahrzehnte sind vergangen, seit Antal Bejczy grundlegende Beiträge zur modernen Robotik leistete. Dennoch bestehen weiterhin erhebliche Unterschiede zwischen den Fähigkeiten künstlicher Intelligenz in digitalen Umgebungen und denen im physischen Bereich. Während AlexNet im Jahr 2012 einen Paradigmenwechsel im Bereich des Deep Learning einleitete und große Sprachmodelle im Jahr 2022 die Verarbeitung natürlicher Sprache neu definierten, unterliegt die verkörperte KI nach wie vor dem Moravecschen Paradoxon. Aktuelle Algorithmen zeigen zwar Kompetenz bei der Synthese komplexer Softwarearchitekturen, stoßen jedoch bei der Ausführung grundlegender physischer Manipulationsaufgaben auf fundamentale Schwierigkeiten. Die Interaktion mit der physischen Welt erfordert die Verarbeitung hochdimensionaler, kontinuierlicher Sensorströme, was einen Problemraum darstellt, der grundlegend komplexer ist als die digitale Datenmanipulation.
Bei der Analyse von Lernparadigmen und Datenbeschränkungen stützt sich die Steuerung physischer Agenten in erster Linie auf das verstärkende Lernen (Reinforcement Learning, RL) und das Imitationslernen (Imitation Learning, IL). Das verstärkende Lernen funktioniert durch zielgerichtetes Ausprobieren innerhalb festgelegter Parameter der Belohnungsfunktion; die präzise Formulierung effektiver Belohnungsstrukturen stellt jedoch nach wie vor eine Herausforderung dar. Im Gegensatz dazu leitet das Imitationslernen Steuerungsstrategien direkt aus Demonstrationen menschlicher Experten ab. Obwohl das Imitationslernen eine erhöhte algorithmische Stabilität bietet, weist es bei Verschiebungen der Umgebungsverteilung eine begrenzte Generalisierungsfähigkeit auf und bleibt durch die Leistungsgrenzen des Demonstrationsdatensatzes eingeschränkt. Beide Ansätze stoßen auf kritische Einschränkungen aufgrund von Datenknappheit. Eine physikalische Verankerung lässt sich nicht durch Text-Scraping im Web-Maßstab in der Art des Vortrainings großer Sprachmodelle erreichen. Aktuelle Methoden der Industrie versuchen, diesen Engpass durch physikbasierte Simulationsumgebungen, die Nutzung egozentrischer Videokorpora, die kostspielige Erfassung von Daten aus der menschlichen Fernsteuerung sowie groß angelegte Weltmodell-Architekturen zu überwinden.
Parallel zu den Herausforderungen bei der Datenerfassung durchlaufen Modellarchitekturen und Frameworks zur Aufgabenkoordination eine rasante Entwicklung. Der anfängliche Schwerpunkt auf „Vision-Language-Action“-Architekturen (VLA) hat sich zunehmend in Richtung „World Action Models“ verlagert, die für die gleichzeitige Vorhersage zukünftiger Videobilder und Aktionsvektoren konzipiert sind. Diese Entwicklung zeigt sich an Plattformen wie Nvidia Cosmos 3 sowie an Forschungsframeworks wie DreamZero und Mimic. Der verkörperten KI fehlen jedoch derzeit die standardisierten Systeme zur Aufgabenkoordination, wie sie in softwarezentrierten KI-Architekturen vorhanden sind. Während große Sprachmodelle strukturierte Protokolle wie das „Model Context Protocol“ nutzen, um Workflows zum Einsatz von Werkzeugen auszuführen, fehlt es den Steuerungsarchitekturen für Roboter an einer vergleichbaren operativen Standardisierung. Die Strukturierung von Steuerungshierarchien für Roboter durch zentralisierte Orchestratoren, die einzelne Teilaufgaben (wie Wahrnehmung oder Greifen) an domänenspezifische Module delegieren, stellt eine praktikable Alternative zu monolithischen Modellkonfigurationen dar.
Im Hinblick auf den praktischen Einsatz stellen Systemausfallraten und Einschränkungen beim haptischen Feedback erhebliche technische Hürden dar. Trotz öffentlicher Demonstrationen humanoider Fähigkeiten sind Robotersysteme für den industriellen Einsatz nach wie vor nicht robust genug, während über eine strenge empirische Bewertung von Fehlermodi weiterhin nur unzureichend berichtet wird. Die Ausführung physischer Aufgaben unterliegt sich verstärkenden Fehlerwahrscheinlichkeiten; eine zehnstufige Arbeitsabfolge mit einer Erfolgsquote von 95 % pro Einzelschritt ergibt eine Gesamtwahrscheinlichkeit für die Aufgabenerfüllung von etwa 60 %. Ein wesentlicher Faktor hierfür ist die vorwiegende Abhängigkeit von optischen Bildverarbeitungssystemen. Sich bei kontaktintensiven Aufgaben ausschließlich auf Computer Vision zu verlassen, ist vergleichbar mit manueller Arbeit unter sensorischer Deprivation. Während visuelle Eingaben Daten zur räumlichen Lokalisierung liefern, sind taktile und Kraftmessungen für eine stabile physische Interaktion erforderlich. Modelle, die Kraftrückmeldung integrieren, zeigen in kontaktintensiven Umgebungen eine überlegene Leistung, doch sind Datensätze für taktives Training im Vergleich zu visuellen Datenformaten nach wie vor äußerst rar.
Dieser Bereich der Realität verdeutlicht die unverzichtbare Synergie über die Kluft zwischen Wissenschaft und Industrie hinweg. Bis Mitte 2026 beliefen sich die Risikokapitalinvestitionen in Robotikunternehmen auf 18,8 Milliarden US-Dollar, wodurch kommerzielle Akteure Zugang zu proprietären Datensätzen erhielten, die Hunderttausende von physischen Betriebsstunden umfassen. Wissenschaftliche Forschungseinrichtungen können mit dieser Kapitalgröße nicht mithalten. Folglich sollten sich die akademischen Bemühungen auf grundlegende Forschungsherausforderungen konzentrieren, die von kommerziellen Investitionen vernachlässigt werden, darunter standardisierte Bewertungsrahmen, die Integration taktiler Sensoren, formale Sicherheitsgarantien und modulare Open-Source-Toolkits.


